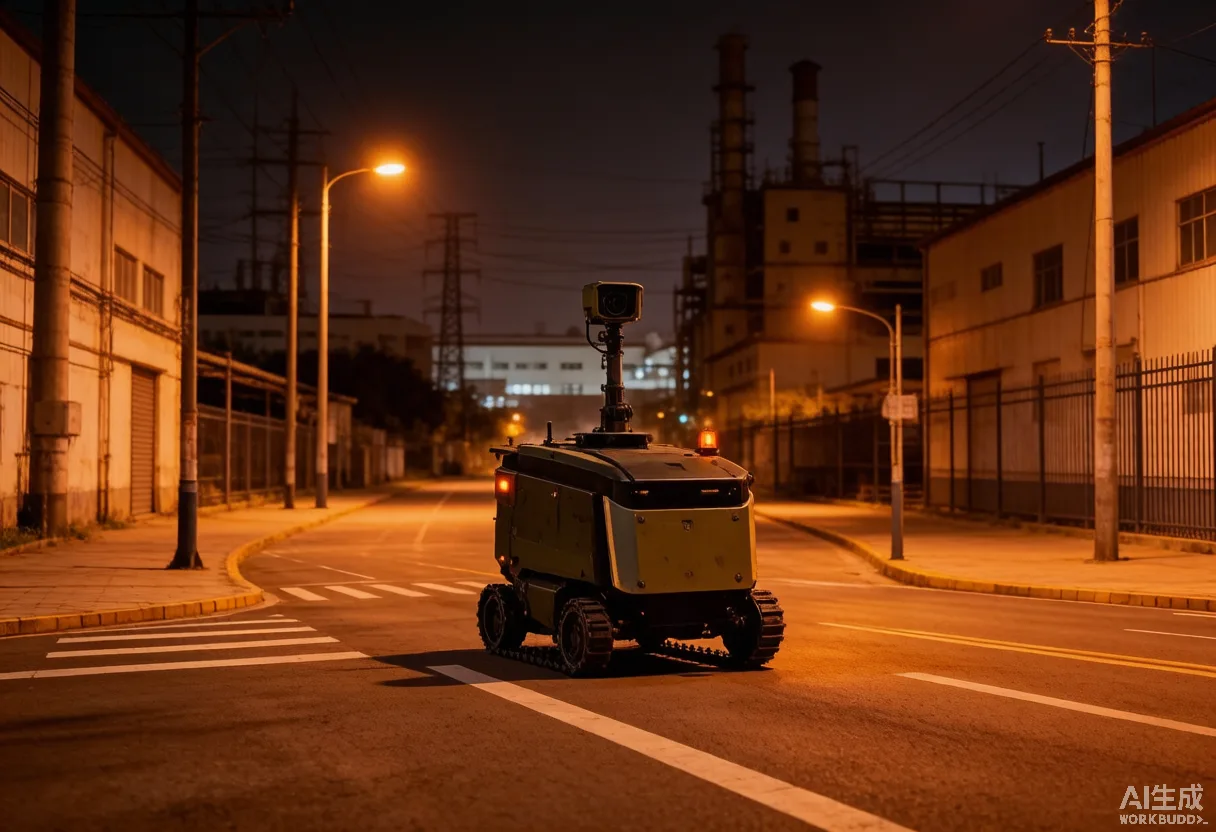
园区巡检场景
PATROL INSPECTION · 产业园区 · 安防巡检

园区巡检机器人
自主通行,无需人工跟随

SignalWalk 园区巡检方案,让安防巡检机器人自主识别内部路口红绿灯,7×24 小时无人化巡逻,通行决策零延迟。

CHALLENGES

行业痛点

园区巡检机器人在内部路口面临三大核心挑战,严重影响无人化巡检的实现。

01

巡检路线被路口"打断"

园区内部路口虽有信号灯,巡检机器人无法识别,需安保人员手动遥控通过。

大型园区平均单次巡检路线经过 6-10 个内部路口,人工遥控占比达 70%
02

7×24 无人化巡检无法实现

夜间/凌晨时段无安保人员配合时,巡检机器人无法自主过路口,巡检中断。

夜间巡检覆盖率不足 40%,安全隐患发现延迟超 2 小时
03

多机器人协同困难

园区部署多台巡检机器人,路口通行缺乏统一调度,存在冲突风险。

多机器人路口相遇概率 15%/次,无协调机制时通行效率下降 40%
SOLUTION

解决方案

SignalWalk 支持两种部署模式,灵活适配不同园区巡检场景。

部署方式
双部署模式
支持两种部署方式:控制器挂载于巡检机器人本体(无需改造路口),或部署于路口信号灯杆(同时服务多台机器人,降低单机成本)。
模式 A J3 VS J3 模式 B
01

双模式灵活部署

本体挂载 / 信号灯杆部署,按场景灵活选择

MQTT R1 R2 R3 MULTI-ROBOT MESH
02

多机协同调度

MQTT 消息总线,先进入先出,支持 100+ 机器人并发

PASS LOG 14:23:05 R1 通行 #路口12 14:23:18 R2 通行 #路口07 14:24:02 R1 等候 #路口12 14:24:35 R3 通行 #路口03
03

全量日志回溯

每台机器人通行记录自动归档,支持 90 天回溯查询

WORKFLOW

工作流程

01
巡检到达
巡检机器人按预设路线行至路口
02
灯态识别
SignalWalk 摄像头识别前方红绿灯状态
03
通行决策
红灯停车 → 绿灯通行 → 黄灯减速等待
04
状态上报
通行状态经 MQTT 上报管理后台
05
多机协调
多台机器人通过 MQTT 话题协调路口通行顺序(先进先出)
06
轨迹记录
巡检日志自动关联路口通行记录,形成完整巡检轨迹
ADVANTAGES

核心优势

路口杆部署降成本
路口杆部署模式可同时服务多台机器人,降低单机成本
巡检轨迹一体化
巡检轨迹 + 路口通行记录一体化,审计合规
异常路口降级
异常路口(灯故障/无灯)自动降级为人工确认模式,保障安全
SPECIFICATIONS

技术参数

基于 Jetson J3 边缘计算平台,专为园区巡检机器人路口场景优化。

参数指标
红绿灯识别准确率mAP ≥ 0.92
单帧推理延迟< 50ms
多机器人协调MQTT 话题级通行队列,先进先出
异常路口降级无灯/灯故障 → 停车 + 告警 + 等待人工确认
部署形态机器人本体 / 路口信号灯杆
供电DC 12-24V / 市电 220V(灯杆部署)
管理后台设备在线率、通行日志、巡检轨迹一体化
兼容性说明:支持主流巡检机器人平台(基于 MQTT 通信协议),5 分钟完成硬件对接。路口杆部署模式需 AC 220V 市电接入,机器人本体部署直接使用机器人供电。如需定制协议适配,请联系技术团队。
VALUE

应用价值

部署 SignalWalk 后,园区巡检的无人化水平与安全响应效率显著提升。

100%
无人化率
7×24 全天候无人化巡检
95%+
夜间巡检覆盖率
从 40% 提升至 95%+
<15分钟
安全隐患发现
从 > 2 小时缩短至 < 15 分钟
20-30万/年
人力成本节省
单园区节省 2-3 名跟随人员

开始园区无人化巡检

5 分钟完成对接,72 小时出货。
提供免费 POC 测试 + 工程师驻场支持。