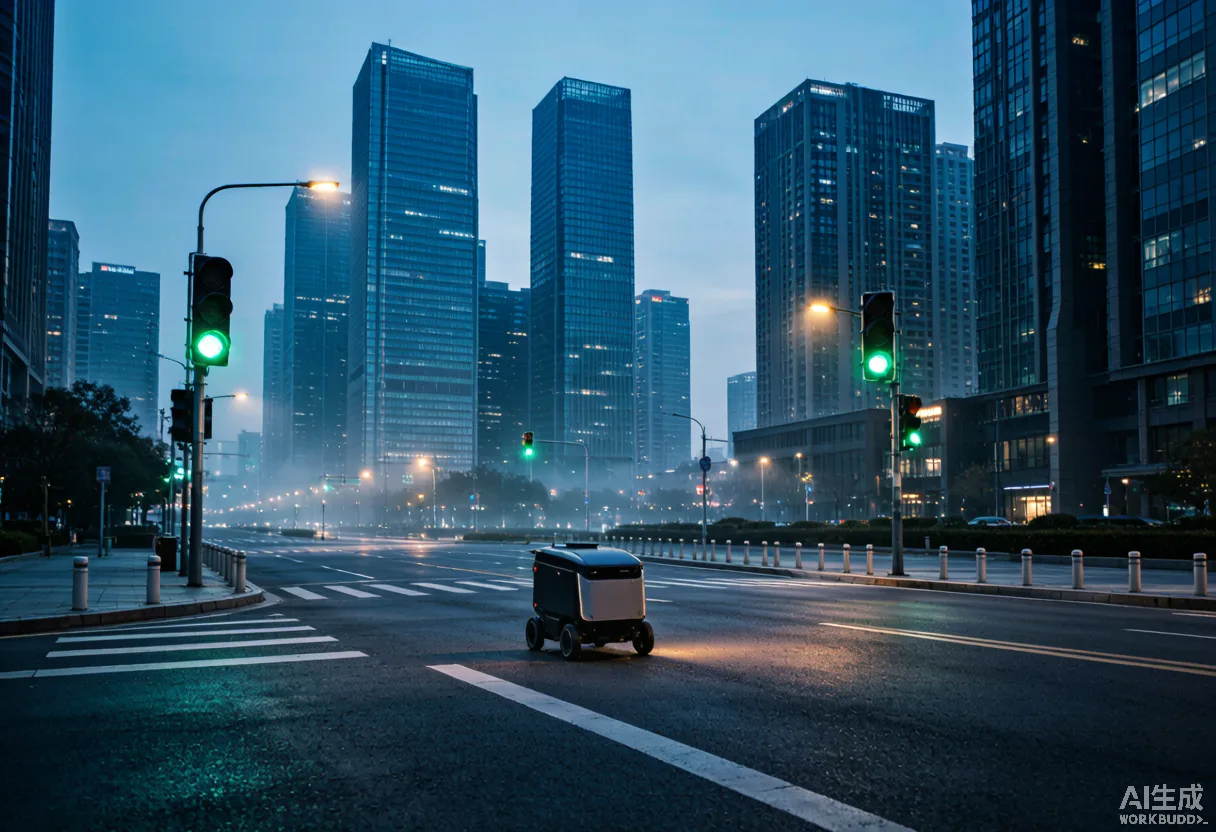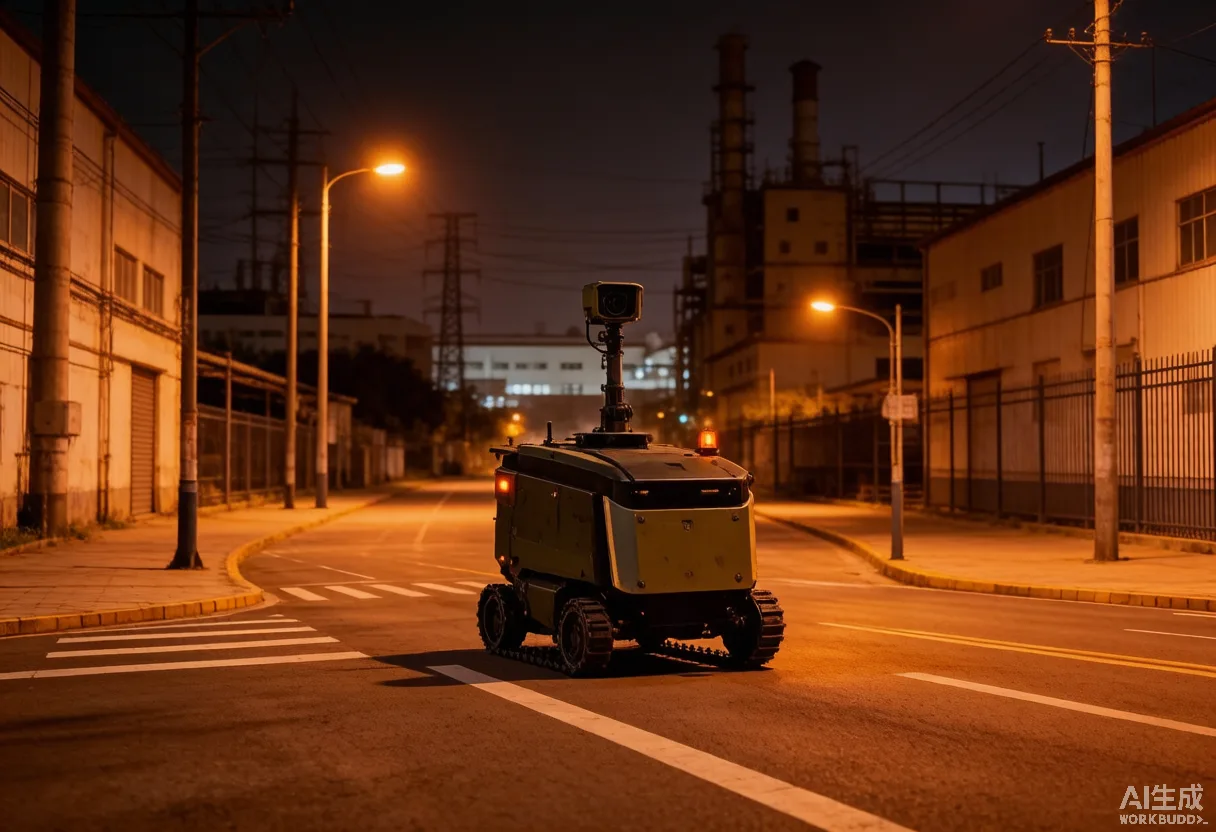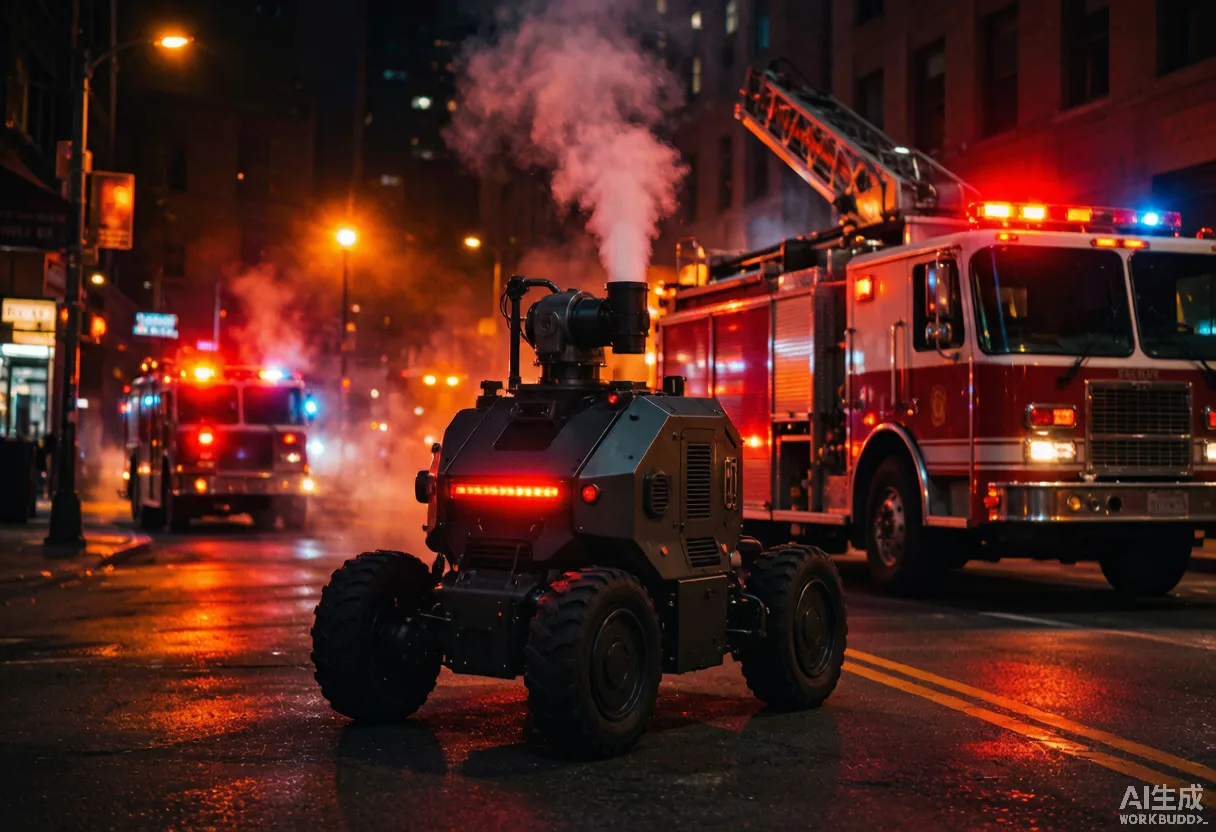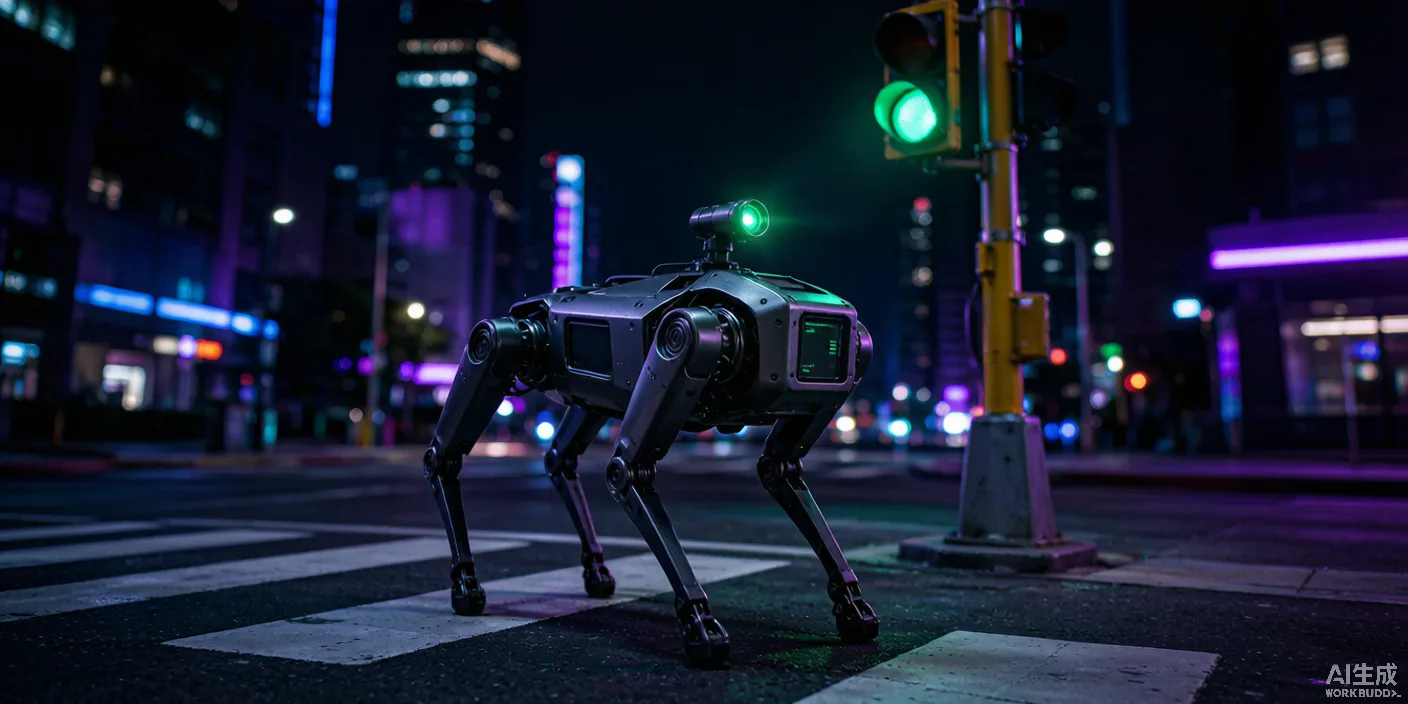
为机器狗、人形机器人等自主移动平台量身打造的红绿灯感知模块,即装即用,无需改造路口基础设施。
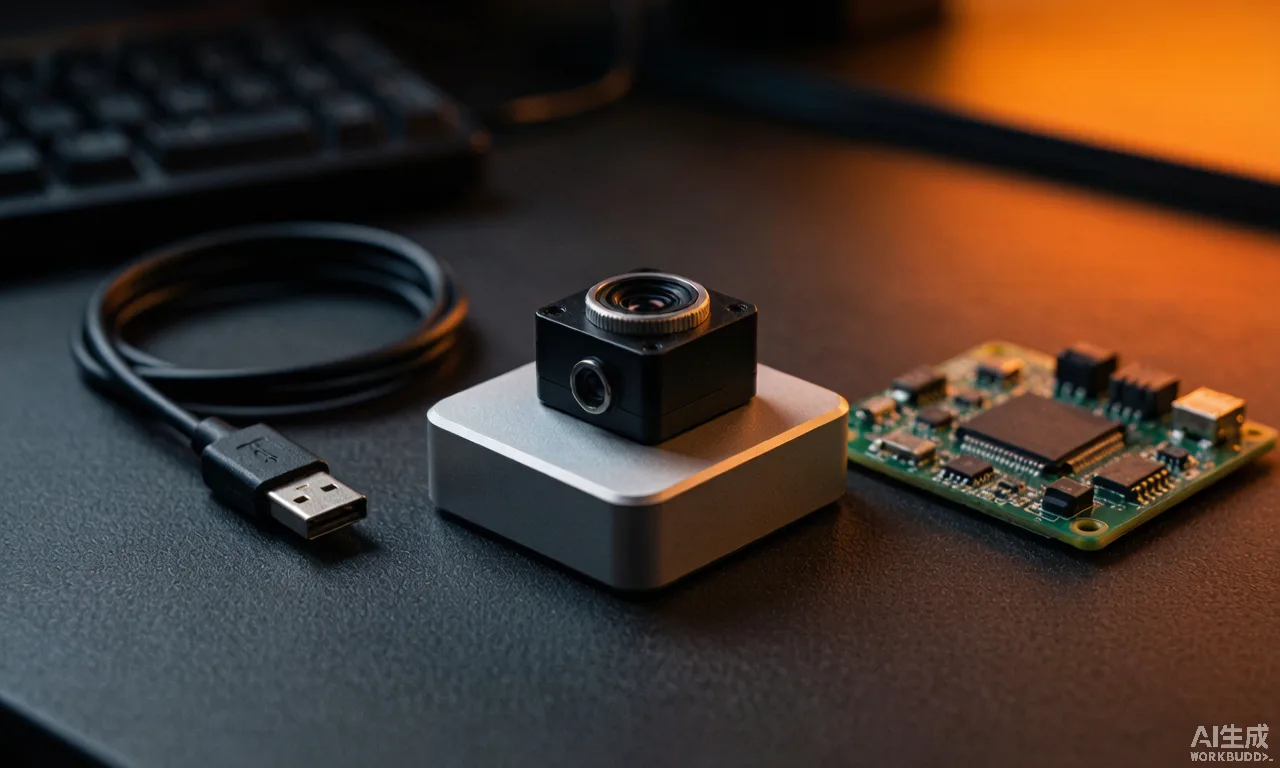
SignalWalk-D 专为机器人本体部署设计,控制器 + 广角摄像头一体化挂载方案,通过 YOLOv8 实时检测红绿灯灯态,结合通行决策引擎输出通行指令,经 MQTT / ROS2 协议下发给机器人运动控制系统,实现路口自主通行。
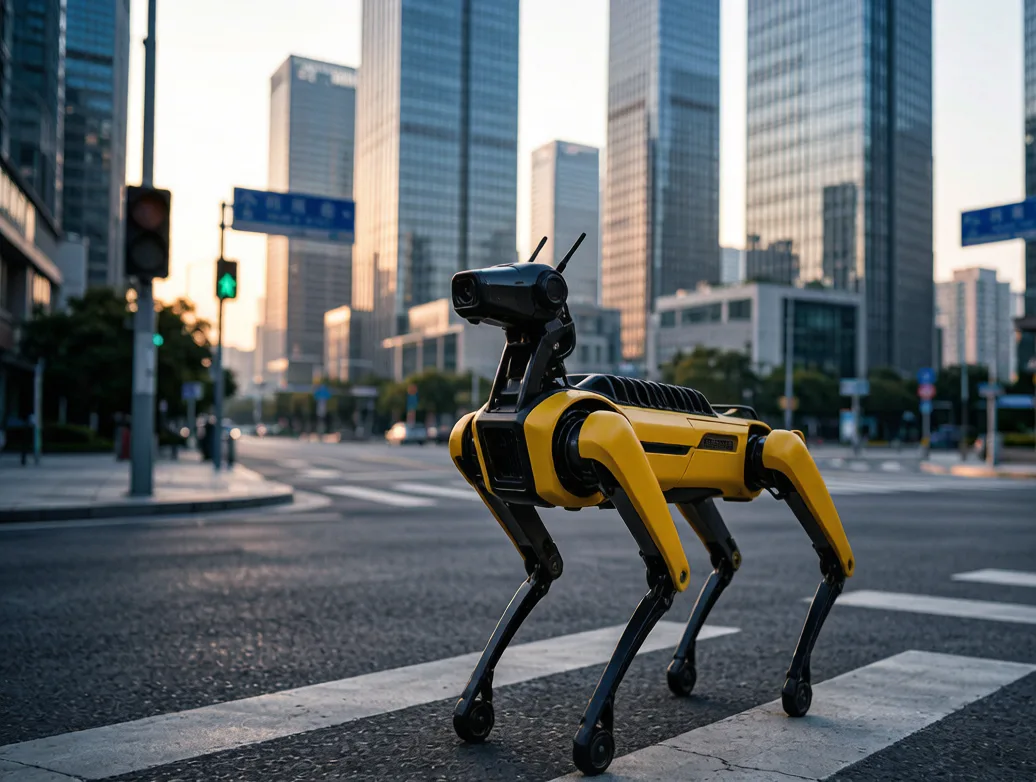
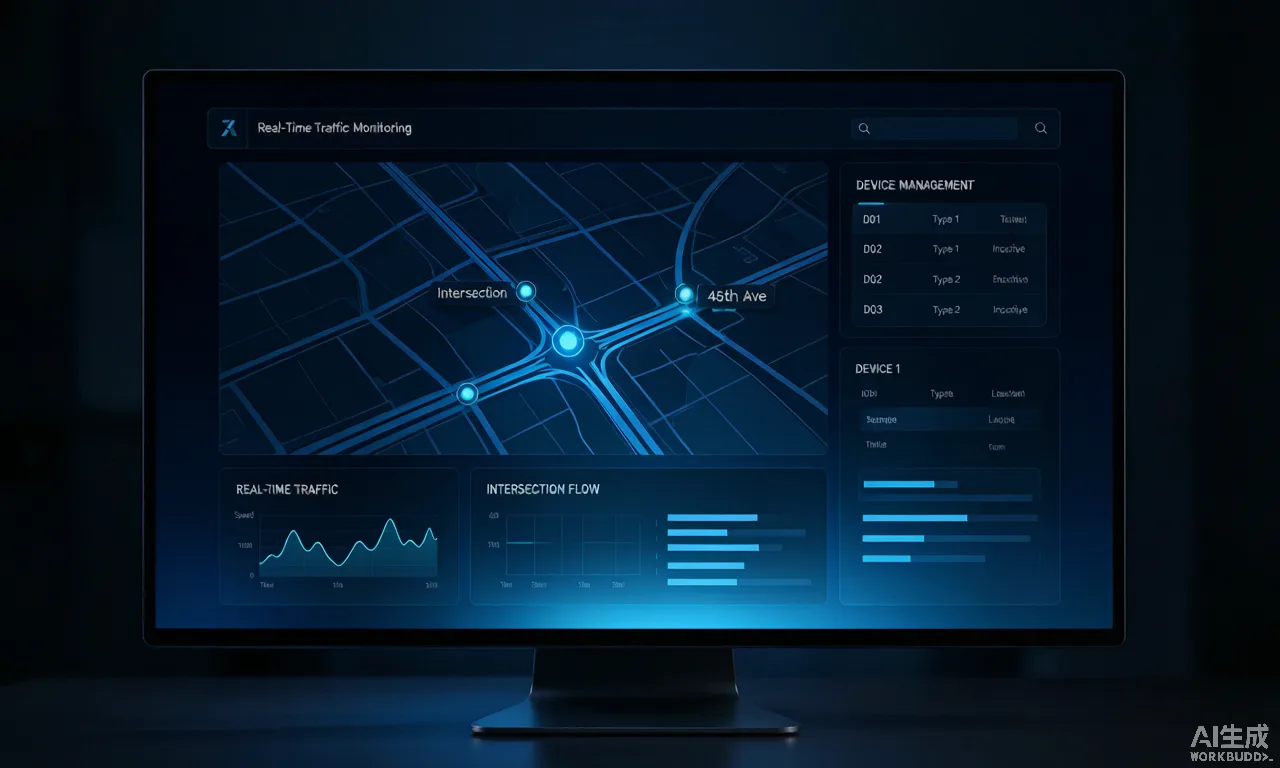
从感知到决策,从推理到通信,SignalWalk-D 为机器人提供完整的红绿灯通行解决方案。
基于 NVIDIA Jetson J3 边缘计算平台,专为机器人本体部署场景优化。
| 参数 | 指标 |
|---|---|
| 计算平台 | NVIDIA Jetson J3 |
| 摄像头 | 广角 RGB,可选变焦 |
| 通信 | Wi-Fi / 4G / CAN / RS485 |
| 供电 | DC 12-24V(机器人本体供电) |
| 防护等级 | IP65 |
| 推理延迟 | < 50ms |
| 重量 | < 800g |
| 工作温度 | -20°C ~ 60°C |
灵活适配不同部署场景,满足移动与固定两种需求。
SignalWalk-D 已在多种机器人应用场景中落地验证。
填写信息,我们的工程师将在 24 小时内联系您
感谢您的信任,我们的产品专家将在 24 小时内与您取得联系,为您定制专属演示方案。