SignalWalk 开发套件
DEVELOPMENT KIT

SignalWalk 开发套件

5分钟跑通,让通行智能融入你的机器人

完整的 SDK + API + 示例代码 + 开发文档,快速集成红绿灯识别与通行决策到你的机器人项目。

KIT CONTENTS

套件内容

硬件 + 软件 + 文档,开箱即用,一站式开发体验。

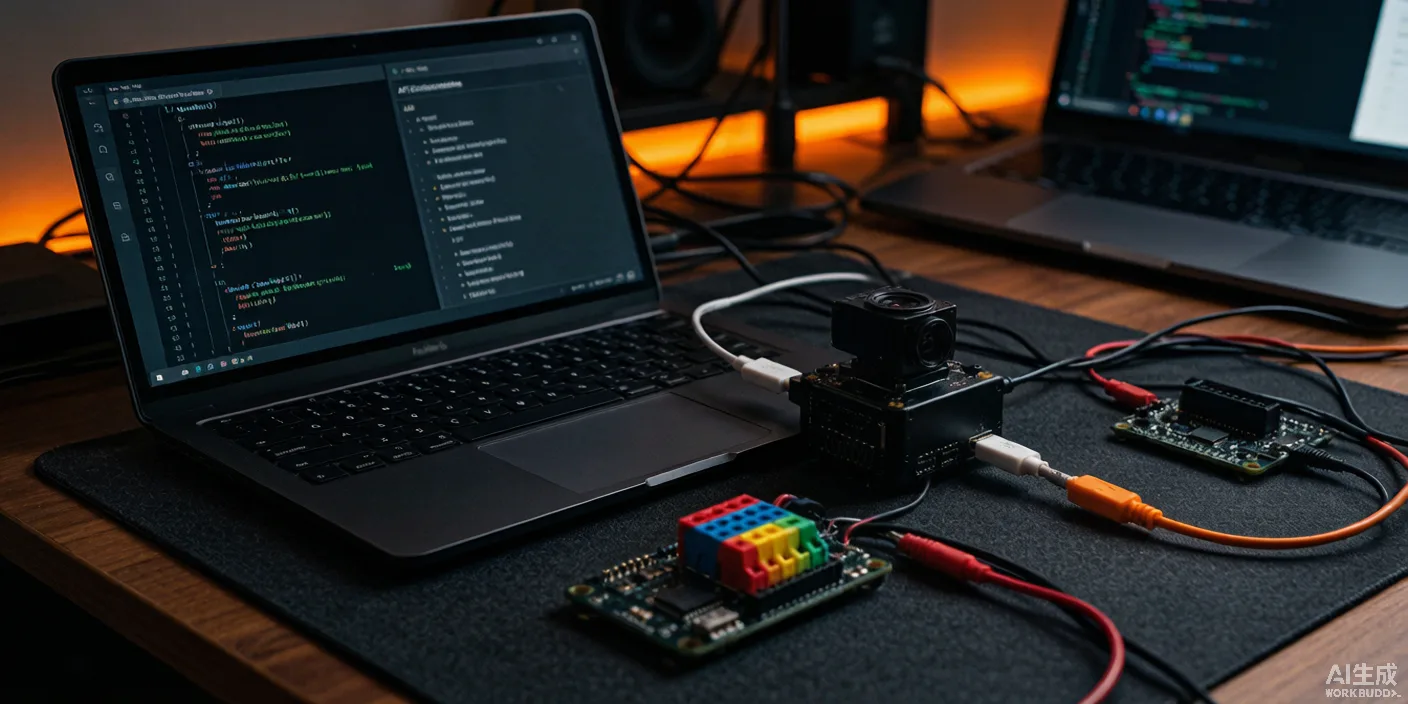
硬件开发板

Jetson J3 + 摄像头模块 + 扩展板,即插即用,无需额外采购硬件。

Jetson J3 摄像头 扩展板

SDK 软件包

Python/C++ SDK,封装推理、通信、决策全链路,一行代码接入红绿灯感知。

Python C++ 全链路

示例代码

ROS2 节点示例、MQTT 订阅示例、GPIO 控制示例,复制粘贴即可运行。

ROS2 MQTT GPIO

开发文档

API 参考、快速上手指南、常见问题,完整的开发支持与排障文档。

API 参考 快速上手 FAQ
QUICK START

快速上手

从拆箱到运行,4 步跑通红绿灯识别与通行决策。

STEP 01

连接硬件

USB/串口连接开发板,供电启动,摄像头自动识别。

USB-C / UART 连接 → 供电启动
STEP 02

安装 SDK

一条命令安装 SDK,Python 与 Node.js 均支持。

pip install signalwalk-sdk
npm install @signalwalk/sdk
STEP 03

运行 Demo

一键运行示例,摄像头画面 + 红绿灯检测结果实时呈现。

python demo.py → 检测结果输出
STEP 04

集成到项目

调用 SDK API,5 行代码实现通行决策,无缝融入你的机器人系统。

sw.get_traffic_light_status()
API OVERVIEW

API 概览

简洁而强大的 API 设计,几行代码即可获取红绿灯状态与通行决策。

GET get_traffic_light_status()

获取当前红绿灯状态,返回红/绿/黄信号及置信度。

→ { "status": "green", "confidence": 0.97, "countdown": 28 }
SUB subscribe_decision(callback)

订阅实时通行决策推送,红停绿行黄减速,回调触发。

→ callback({ "action": "go", "reason": "green_light" })
GET get_device_info()

查询设备运行状态、SDK 版本与模型版本信息。

→ { "device": "J3", "sdk_ver": "2.1.0", "model_ver": "v4" }
POST ota_update(model_version)

远程更新识别模型,OTA 推送,无需现场操作。

→ { "status": "updating", "progress": 0.65 }
RESOURCES

开发资源

开源仓库、完整文档、开发者社区,全方位技术支持。

GitHub 仓库

开源示例与 SDK 源码,Fork、提交 Issue、贡献代码。

访问仓库

API 文档

完整接口参考,参数说明、返回值、调用示例一应俱全。

查看文档

社区论坛

开发者交流与技术支持,问题答疑、经验分享、需求反馈。

加入社区
USE CASES

适用场景

从实验室到量产,开发套件满足不同阶段的集成需求。

科研教育

高校实验室与科研项目,快速搭建红绿灯识别原型,降低研究门槛,加速论文产出。

原型验证

创业团队与产品部门,低成本验证通行方案可行性,POC 到 MVP 一键过渡。

OEM 集成

机器人 OEM 厂商,将 SignalWalk 能力嵌入自有产品线,快速上市抢占窗口期。

5 分钟跑通你的第一个红绿灯识别 Demo

申请开发套件,获取完整硬件 + SDK + 文档。
工程师 1 对 1 技术支持,72 小时内发货。